cómo se crean y para qué sirven
La generación de modelos digitales 3D mediante drones, sensores LiDAR e imágenes aéreas se ha convertido en una herramienta fundamental para sectores como la industria, la ingeniería, la construcción, la energía, la topografía, la minería o la inspección de infraestructuras.
Estas tecnologías permiten transformar una instalación, una estructura o una superficie real en una representación tridimensional precisa, medible y georreferenciada.

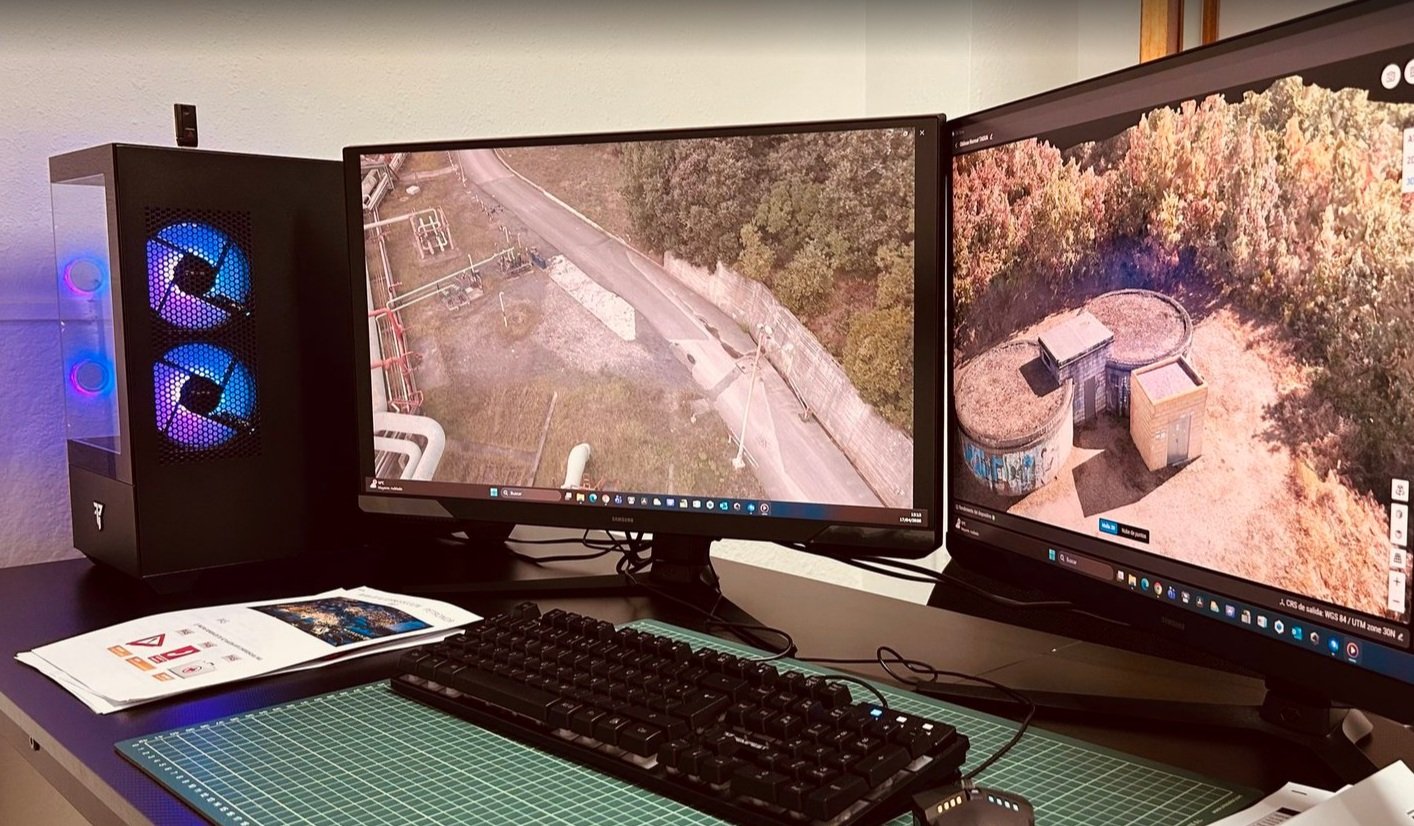
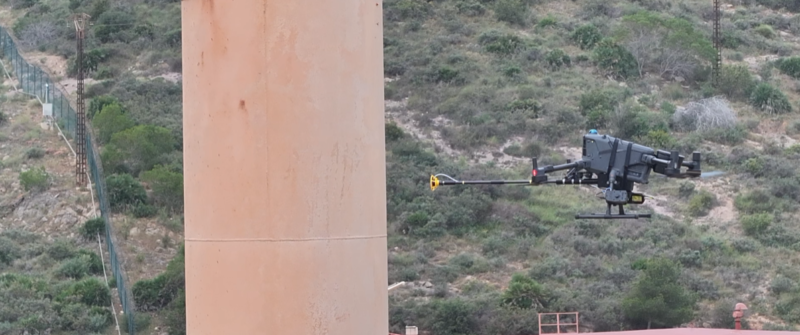
En FLYBROSS utilizamos drones equipados con sensores avanzados para obtener información tridimensional de activos e infraestructuras desde diferentes puntos de vista, combinando, cuando el proyecto lo requiere, datos LiDAR con fotografía aérea de alta resolución.
El objetivo no es únicamente crear un modelo visualmente atractivo.
Un modelo digital 3D profesional debe permitir realizar mediciones, analizar geometrías, estudiar cambios, calcular volúmenes, documentar instalaciones y disponer de una base digital que pueda utilizarse posteriormente en entornos CAD, GIS, BIM o gemelos digitales.
¿Qué es un modelo digital 3D obtenido mediante dron?
Un modelo digital 3D es una representación tridimensional de un objeto, instalación o terreno obtenida a partir de millones de mediciones espaciales.
Cada elemento del modelo queda definido mediante coordenadas en tres dimensiones:
- X: posición horizontal.
- Y: posición horizontal.
- Z: elevación o altura.
La combinación de millones de estos puntos permite reconstruir digitalmente la geometría real de un entorno.
Dependiendo de la tecnología utilizada, el modelo puede generarse mediante:
- LiDAR.
- Fotogrametría.
- Escáner láser terrestre.
- Combinación de varias técnicas.
En trabajos realizados mediante drones, las tecnologías más habituales son la fotogrametría aérea y el LiDAR aerotransportado.
Ambas permiten obtener nubes de puntos y modelos tridimensionales, aunque lo hacen utilizando principios completamente diferentes.
LiDAR y fotogrametría: dos tecnologías complementarias
Aunque en ocasiones se presentan como tecnologías competidoras, en realidad LiDAR y fotogrametría resultan especialmente eficaces cuando se utilizan de manera complementaria.
Fotogrametría mediante imágenes aéreas
La fotogrametría obtiene información tridimensional a partir de fotografías tomadas desde diferentes posiciones.
Durante el vuelo, el dron captura una gran cantidad de imágenes con elevados niveles de solape.
Un mismo punto del terreno o de una estructura aparece así en varias fotografías.
Mediante algoritmos de reconstrucción fotogramétrica es posible calcular la posición tridimensional de esos puntos.
El principio se basa en la visión estereoscópica.
De forma similar a como nuestros dos ojos permiten estimar profundidad observando una escena desde posiciones ligeramente diferentes, el software analiza las diferencias existentes entre las imágenes y calcula la geometría 3D.
La fotogrametría ofrece resultados especialmente buenos sobre superficies con abundante textura visual, como:
- terreno;
- hormigón;
- cubiertas;
- fachadas;
- roca;
- carreteras;
- estructuras.
Además, permite conservar el color y la apariencia real del activo mediante fotografías de alta resolución.
Tecnología LiDAR
LiDAR significa Light Detection and Ranging.
A diferencia de la fotogrametría, un sensor LiDAR no necesita identificar puntos comunes entre fotografías para determinar la geometría.
El sensor emite pulsos láser hacia el entorno y mide el tiempo que tarda cada pulso en regresar.
Conociendo la velocidad de propagación de la luz, el sistema puede calcular la distancia entre el sensor y el objeto.
De forma simplificada:
Distancia = velocidad de la luz × tiempo de vuelo / 2
Durante un vuelo pueden emitirse cientos de miles de pulsos cada segundo.
El resultado es una nube formada por millones de puntos tridimensionales.
Cada punto contiene, como mínimo:
- coordenada X;
- coordenada Y;
- coordenada Z.
Dependiendo del equipo también puede incorporar información adicional, como:
- intensidad;
- número de retorno;
- clasificación;
- información temporal;
- valores RGB.
¿Por qué combinar LiDAR e imágenes aéreas?
La combinación de ambas tecnologías permite aprovechar las ventajas de cada una.
El LiDAR proporciona principalmente una geometría tridimensional muy consistente.
La fotografía aporta textura, color e información visual.
De manera resumida:
LiDAR = geometría
Fotografía = información visual
GNSS/INS = posicionamiento
Topografía = control de precisión
Cuando estos datos se integran correctamente se obtiene una representación tridimensional muy completa de la instalación.
Este tipo de metodología resulta especialmente útil en entornos industriales complejos, donde existen tuberías, depósitos, edificios, chimeneas, estructuras metálicas, pasarelas, cubiertas y equipos situados a diferentes alturas.
Cómo se planifica un levantamiento 3D con drones
Antes de realizar cualquier vuelo es necesario definir el objetivo del levantamiento.
No requiere la misma metodología un levantamiento topográfico de varias hectáreas que la reconstrucción tridimensional de una planta industrial.
Entre los factores que deben determinarse previamente se encuentran:
- superficie que se debe cubrir;
- precisión requerida;
- resolución necesaria;
- tipo de activo;
- existencia de elementos verticales;
- presencia de vegetación;
- complejidad geométrica;
- entregables finales;
- sistema de coordenadas;
- necesidad de integración CAD, BIM o GIS.
La planificación condiciona directamente la calidad del resultado.
Una gran parte de los problemas que aparecen durante el procesamiento tienen realmente su origen en una planificación incorrecta del vuelo.
Altura de vuelo y resolución
En fotogrametría, uno de los parámetros principales es el GSD o Ground Sampling Distance.
El GSD indica aproximadamente qué tamaño de terreno representa cada píxel de la fotografía.
Por ejemplo, un GSD de 2 cm/píxel significa que cada píxel representa aproximadamente dos centímetros sobre la superficie observada.
Cuanto menor es el GSD, mayor será normalmente el nivel de detalle.
Sin embargo, es importante no confundir resolución con precisión.
Un modelo puede tener fotografías de muy alta resolución y, aun así, presentar errores geométricos si la georreferenciación o la geometría de captura no son adecuadas.
La precisión final depende de muchos factores:
- altura de vuelo;
- calidad óptica;
- posición GNSS;
- calibración de cámara;
- solape;
- geometría de imágenes;
- puntos de control;
- condiciones de iluminación;
- estabilidad del dron.
El solape entre fotografías
Para reconstruir correctamente una escena tridimensional, cada zona debe aparecer en múltiples imágenes.
Por ello se utiliza un elevado solape.
En un levantamiento convencional pueden emplearse, como referencia:
- 75-85 % de solape longitudinal;
- 65-80 % de solape transversal.
En instalaciones industriales o estructuras complejas estos valores pueden incrementarse.
Además, no siempre es suficiente realizar vuelos verticales o nadirales.
Imágenes nadirales y fotografías oblicuas
Las imágenes nadirales se capturan con la cámara orientada aproximadamente hacia el suelo.
Son muy adecuadas para:
- terreno;
- cubiertas;
- ortofotografía;
- cartografía.
Sin embargo, no permiten observar correctamente paredes o estructuras verticales.
Para una reconstrucción tridimensional completa pueden añadirse fotografías oblicuas.
Estas imágenes permiten registrar:
- fachadas;
- laterales de depósitos;
- chimeneas;
- estructuras metálicas;
- tuberías;
- equipos.
En determinados proyectos puede utilizarse una combinación de:
- cuadrículas nadirales;
- vuelos cruzados;
- imágenes oblicuas;
- vuelos orbitales.
La geometría de adquisición resulta tan importante como el número total de fotografías.
Cómo funciona un sistema LiDAR instalado en un dron
Un sistema LiDAR profesional integra normalmente varios componentes.
Escáner láser
Es el sensor encargado de emitir pulsos y registrar sus retornos.
Sistema GNSS
Determina la posición global del dron durante el vuelo.
Unidad de medición inercial
La IMU mide continuamente:
- inclinación;
- aceleraciones;
- orientación;
- velocidades angulares.
Sistema INS
La integración de GNSS e IMU permite reconstruir la posición y orientación exacta del sensor durante el vuelo.
Esto es fundamental.
Para calcular un punto LiDAR no basta con conocer la distancia entre el sensor y el objeto.
También debe conocerse la posición del sensor y hacia qué dirección estaba apuntando en ese instante.
RTK y PPK
Los drones profesionales pueden utilizar sistemas RTK o PPK para mejorar la georreferenciación.
RTK
El sistema recibe correcciones GNSS durante el vuelo.
Esto permite obtener posiciones corregidas prácticamente en tiempo real.
PPK
En PPK, las observaciones GNSS del dron se almacenan junto con los datos obtenidos por una estación de referencia.
El procesamiento se realiza posteriormente.
En trabajos técnicos, PPK presenta la ventaja de no depender completamente de la cobertura de comunicaciones durante el vuelo.
La importancia de la IMU
En trabajos LiDAR, la precisión de la IMU resulta especialmente importante.
Un pequeño error angular puede provocar desplazamientos significativos sobre el terreno.
Por ejemplo, un error de orientación de aproximadamente 0,05 grados puede producir desviaciones del orden de varios centímetros cuando la distancia entre el sensor y el objeto es elevada.
Por esta razón, no debe evaluarse un sistema LiDAR únicamente por la precisión GNSS anunciada por el fabricante.
También deben considerarse:
- precisión angular;
- calidad de la IMU;
- calibración;
- estabilidad del sistema;
- trayectoria calculada.
Calibración del LiDAR
Los sensores instalados sobre una aeronave no comparten exactamente el mismo centro geométrico.
Existe una distancia física entre:
- antena GNSS;
- IMU;
- escáner LiDAR;
- cámara.
Estas distancias reciben el nombre de lever arms.
También existen pequeñas diferencias angulares entre los ejes del LiDAR y la IMU.
Estas diferencias se conocen como boresight.
Una calibración incorrecta puede provocar que dos pasadas realizadas sobre una misma superficie produzcan planos ligeramente separados.
Por ello, los proyectos de alta precisión requieren una adecuada calibración del conjunto.
Puntos de apoyo y puntos de control
Para verificar la precisión de un levantamiento pueden utilizarse puntos medidos mediante técnicas topográficas.
Es importante diferenciar entre dos conceptos.
Ground Control Points
Los GCP o puntos de apoyo participan en el ajuste del modelo.
Ayudan a situar correctamente la reconstrucción dentro del sistema de coordenadas.
Checkpoints
Los checkpoints se reservan exclusivamente para comprobar la precisión.
No deben utilizarse para ajustar el modelo.
Esto permite disponer de una referencia independiente con la que comparar los resultados obtenidos.
Un levantamiento técnicamente bien documentado debería incluir siempre controles independientes cuando la precisión del modelo sea relevante.
Captura de imágenes durante el vuelo
La fotografía destinada a fotogrametría debe realizarse con criterios distintos a la fotografía convencional.
La imagen debe ser:
- nítida;
- estable;
- correctamente expuesta;
- homogénea.
Uno de los principales problemas es el motion blur o desenfoque debido al movimiento.
Para reducirlo pueden utilizarse velocidades de obturación elevadas y adaptar la velocidad del dron.
También resulta conveniente mantener:
- ISO contenido;
- enfoque estable;
- balance de blancos coherente;
- exposición uniforme.
Generación inicial de la nube fotogramétrica
Una vez terminado el vuelo comienza el procesamiento.
El software analiza cada fotografía y busca elementos visualmente identificables.
Estos elementos se denominan puntos característicos.
Posteriormente compara las distintas imágenes para determinar qué puntos aparecen repetidos.
Cuando un mismo elemento aparece en varias fotografías, puede calcularse su posición tridimensional.
El proceso inicial suele utilizar técnicas denominadas Structure from Motion.
El resultado es una nube de puntos inicial y una estimación de la posición y orientación de cada cámara.
Ajuste fotogramétrico
Una de las fases más importantes del procesamiento es el bundle adjustment.
En esta etapa se optimizan simultáneamente:
- posición de las cámaras;
- orientación;
- geometría de la escena;
- parámetros internos de la cámara.
El objetivo es minimizar el denominado error de reproyección.
El error de reproyección representa la diferencia entre la posición en la que debería aparecer un punto tridimensional dentro de una fotografía y la posición en la que realmente ha sido detectado.
Un error reducido indica una buena coherencia geométrica interna.
Sin embargo, no garantiza por sí solo una elevada precisión absoluta.
Generación de la nube densa
Una vez resuelta la posición de las cámaras se inicia el proceso de densificación.
Mediante técnicas Multi-View Stereo pueden calcularse millones de nuevos puntos.
El resultado es una nube densa capaz de representar con gran detalle:
- terreno;
- edificios;
- fachadas;
- estructuras;
- cubiertas;
- equipos.
Dependiendo del tamaño del proyecto, una nube puede contener desde varios millones hasta miles de millones de puntos.
Procesamiento de datos LiDAR
El flujo LiDAR sigue un proceso diferente.
Después del vuelo se combinan:
- datos GNSS;
- información IMU;
- observaciones de la estación base;
- datos del escáner.
En primer lugar se calcula la trayectoria del dron.
Posteriormente cada medición láser se transforma en una coordenada tridimensional.
El resultado inicial es una nube LiDAR georreferenciada.
Ajuste entre pasadas
Es habitual realizar varias pasadas sobre una misma zona.
Estas zonas de solape permiten comprobar si existe algún desplazamiento entre líneas de vuelo.
Para verificarlo pueden analizarse superficies como:
- carreteras;
- cubiertas;
- explanadas;
- fachadas.
Cuando se detectan diferencias sistemáticas pueden aplicarse procedimientos de ajuste entre pasadas.
El objetivo es conseguir que todas las trayectorias formen una única nube geométricamente coherente.
Fusión entre nube LiDAR y nube fotogramétrica
Cuando se utilizan ambas tecnologías se generan inicialmente dos conjuntos de información diferentes.
La nube LiDAR aporta geometría.
La nube fotogramétrica aporta detalle visual y color.
Ambas nubes pueden registrarse dentro del mismo sistema de coordenadas.
Posteriormente puede aplicarse un ajuste fino mediante algoritmos de registro de nubes de puntos.
Uno de los métodos más conocidos es ICP, Iterative Closest Point.
Este algoritmo compara puntos de ambas nubes y calcula pequeñas correcciones de rotación y traslación para mejorar su coincidencia.
Colorización de la nube LiDAR
Una de las aplicaciones más interesantes consiste en asignar los colores de las fotografías a los puntos LiDAR.
Para ello se determina qué píxel de una fotografía corresponde a cada punto tridimensional.
El resultado es una nube LiDAR coloreada.
Esto combina:
- precisión geométrica;
- aspecto fotográfico.
El resultado es especialmente útil en inspecciones industriales, donde la interpretación visual del activo tiene gran importancia.
Limpieza de la nube de puntos
Las nubes de puntos pueden contener ruido.
Este ruido puede aparecer debido a:
- superficies reflectantes;
- agua;
- vegetación en movimiento;
- estructuras metálicas;
- vehículos;
- personas;
- errores de reconstrucción.
Durante el procesamiento se aplican filtros para detectar puntos anómalos.
Sin embargo, el filtrado debe realizarse cuidadosamente.
Un filtro demasiado agresivo puede eliminar elementos reales como:
- cables;
- barandillas;
- tuberías;
- antenas.
Clasificación de la nube
Una vez limpiada, la nube puede clasificarse.
En topografía pueden utilizarse categorías como:
- terreno;
- vegetación;
- edificios;
- agua.
En entornos industriales pueden crearse clasificaciones específicas:
- tuberías;
- estructuras;
- depósitos;
- equipos;
- cubiertas;
- terreno.
La clasificación facilita posteriormente la extracción de información y la generación de modelos especializados.
Modelo Digital del Terreno
El Modelo Digital del Terreno o MDT representa la superficie del terreno sin objetos situados sobre ella.
Para generarlo deben identificarse únicamente los puntos pertenecientes al suelo.

El MDT se utiliza en:
- topografía;
- hidrología;
- ingeniería civil;
- movimiento de tierras;
- análisis de pendientes.
Modelo Digital de Superficie
El Modelo Digital de Superficie o MDS incluye todos los elementos existentes.
Puede representar:
- edificios;
- árboles;
- estructuras;
- terreno;
- instalaciones.
Es especialmente útil para analizar alturas, obstáculos y geometría superficial.
Creación de la malla 3D
La nube de puntos está formada por coordenadas individuales.
Para convertirlas en una superficie continua puede generarse una malla tridimensional.
La malla suele estar formada por triángulos.
Cada triángulo conecta varios puntos y crea una superficie continua.
Una instalación industrial completa puede contener millones de triángulos.
Posteriormente la malla puede simplificarse para reducir su tamaño sin perder información relevante.
Texturizado del modelo
Una vez creada la geometría pueden proyectarse las fotografías sobre la superficie.
Este proceso recibe el nombre de texturizado.
El modelo adquiere entonces el aspecto visual real de la instalación.
Un buen texturizado requiere seleccionar correctamente las imágenes y evitar:
- sombras excesivas;
- cambios de exposición;
- imágenes borrosas;
- ángulos demasiado extremos.
Generación de ortofotografías
Otro producto habitual es la ortofotografía.
A diferencia de una fotografía aérea convencional, una ortofotografía ha sido corregida geométricamente.
Cada punto se representa en su posición cartográfica correcta.
Esto permite realizar mediciones sobre la imagen.
Las ortofotografías pueden utilizarse como base para:
- cartografía;
- proyectos de ingeniería;
- inventarios;
- seguimiento de obras;
- inspecciones.
Precisión relativa y precisión absoluta
Para entender la calidad de un modelo es fundamental distinguir entre ambos conceptos.
Precisión relativa
Representa la coherencia interna del modelo.
Por ejemplo, la precisión con la que puede medirse la distancia entre dos elementos dentro de la misma nube.
Precisión absoluta
Indica cuánto se aproxima la posición del modelo a las coordenadas reales.
Esto resulta fundamental cuando el modelo debe integrarse con:
- topografía;
- cartografía;
- CAD;
- BIM;
- GIS.
Un modelo puede tener una excelente precisión relativa pero estar desplazado respecto a su posición real.
Cómo se comprueba la precisión
Los checkpoints medidos mediante equipos topográficos permiten evaluar la precisión real.
Para cada punto se compara:
coordenada medida en campo
con
coordenada obtenida en el modelo
Se calculan entonces los errores:
ΔX
ΔY
ΔZ
A partir de estos valores puede calcularse el RMSE o Root Mean Square Error.
El RMSE es uno de los indicadores más utilizados para evaluar la precisión de un levantamiento.
Comparación entre levantamientos
Una de las grandes ventajas de disponer de modelos 3D es la posibilidad de comparar campañas realizadas en fechas diferentes.
Puede analizarse:
- evolución de obras;
- deformaciones;
- movimientos;
- erosión;
- acumulaciones;
- pérdida de material;
- cambios geométricos.
Para ello pueden utilizarse análisis Cloud-to-Cloud o Cloud-to-Mesh.
Estos sistemas calculan las diferencias entre dos superficies tridimensionales.
Cálculo de volúmenes
Los modelos 3D permiten realizar cubicaciones de alta densidad.
Entre las aplicaciones habituales se encuentran:
- acopios;
- excavaciones;
- canteras;
- vertederos;
- movimientos de tierras.
El volumen se calcula comparando una superficie medida con una superficie de referencia.
Una correcta precisión vertical resulta fundamental.
Un error vertical pequeño puede producir diferencias importantes cuando se trabaja sobre grandes superficies.
Aplicaciones industriales del modelado 3D mediante drones
En instalaciones industriales, esta tecnología permite documentar áreas de difícil acceso con rapidez y reducir considerablemente la exposición del personal.
Entre sus aplicaciones se encuentran:
- refinerías;
- plantas químicas;
- centrales eléctricas;
- instalaciones energéticas;
- depósitos;
- parques industriales;
- estructuras metálicas;
- infraestructuras.
La combinación de vuelos LiDAR e imágenes aéreas permite registrar geometrías complejas desde múltiples ángulos.
Inspección de depósitos y tanques
Los depósitos industriales pueden modelarse tridimensionalmente para estudiar:
- geometría;
- verticalidad;
- deformaciones;
- cubiertas;
- accesorios;
- estado exterior.
Además, el modelo puede utilizarse como soporte para localizar visualmente anomalías detectadas durante una inspección.
Inspección de estructuras
Puentes, estructuras metálicas, chimeneas, torres y cubiertas pueden digitalizarse mediante drones.
La nube tridimensional facilita:
- mediciones;
- documentación;
- planificación de mantenimiento;
- comparación temporal.
Scan-to-CAD
Una nube de puntos puede utilizarse como base para generar modelos CAD.
El proceso Scan-to-CAD consiste en transformar elementos reales en geometrías simplificadas.
Por ejemplo, una tubería formada por miles de puntos puede convertirse en:
- eje;
- diámetro;
- longitud;
- cilindro.
Esto permite reconstruir instalaciones existentes incluso cuando no se dispone de planos actualizados.
Scan-to-BIM
Cuando la información tridimensional se integra en un modelo BIM puede asociarse a objetos inteligentes.
Un elemento puede incorporar:
- identificador;
- material;
- dimensiones;
- fabricante;
- documentación;
- histórico de mantenimiento.
Esto convierte el levantamiento en una herramienta útil durante todo el ciclo de vida del activo.
Gemelos digitales
El siguiente nivel es la generación de gemelos digitales.
Un gemelo digital no es simplemente un modelo tridimensional.
Es una representación digital vinculada a información del activo real.
Puede integrar:
- geometría;
- sensores;
- documentación;
- inspecciones;
- mantenimiento;
- fotografías;
- información histórica.
Las inspecciones futuras pueden incorporarse sobre el mismo modelo, permitiendo comparar el estado del activo a lo largo del tiempo.
Formatos de entrega
Dependiendo de las necesidades del proyecto, pueden generarse diferentes tipos de archivo.
Nubes de puntos
- LAS.
- LAZ.
- E57.
- PLY.
- XYZ.
Modelos tridimensionales
- OBJ.
- FBX.
- GLB.
- STL.
- PLY.
Cartografía
- GeoTIFF.
- SHP.
- GeoPackage.
- DXF.
Ingeniería
- DWG.
- DXF.
- IFC.
La selección del formato depende del software que utilizará posteriormente el cliente.
LiDAR o fotogrametría: ¿cuál elegir?
La elección depende de los objetivos.
Fotogrametría
Resulta especialmente adecuada cuando se necesita:
- elevada resolución visual;
- ortofotografía;
- texturas;
- documentación fotográfica;
- reconstrucción superficial.
LiDAR
Resulta especialmente interesante cuando se requiere:
- geometría tridimensional consistente;
- alta densidad;
- superficies con poca textura;
- vegetación;
- terreno.
LiDAR y fotogrametría combinados
Para proyectos complejos, la utilización conjunta de ambas tecnologías permite obtener una representación mucho más completa.
La nube LiDAR proporciona la geometría y las fotografías aportan la información visual necesaria para interpretar correctamente el activo.
La importancia del control de calidad
La calidad final no depende únicamente del sensor utilizado.
Todo el proceso debe controlarse.
Entre los principales parámetros que deben revisarse se encuentran:
- cobertura;
- densidad;
- precisión;
- ruido;
- sistema de coordenadas;
- coherencia entre pasadas;
- calidad de las imágenes;
- puntos de control;
- clasificación.
Un proyecto profesional debe documentar además los equipos utilizados, la metodología y los resultados de precisión.
Ventajas de los modelos digitales 3D con drones
La utilización de drones permite obtener información de zonas amplias o de difícil acceso con gran rapidez.
Entre sus principales ventajas se encuentran:
- reducción de trabajos en altura;
- menor exposición del personal;
- elevada densidad de datos;
- posibilidad de repetir campañas;
- documentación tridimensional;
- medición remota;
- integración con CAD y BIM;
- comparación temporal;
- generación de gemelos digitales.
Además, la información obtenida puede conservarse y analizarse posteriormente sin necesidad de volver físicamente a determinadas zonas de la instalación.
FLYBROSS: captura y análisis de información tridimensional mediante drones
En FLYBROSS aplicamos tecnología aérea para transformar instalaciones, infraestructuras y superficies reales en información digital utilizable.
Nuestros trabajos pueden combinar:
- vuelos de dron;
- fotografía aérea;
- LiDAR;
- posicionamiento GNSS;
- generación de nubes de puntos;
- modelos digitales de superficie;
- modelos digitales de terreno;
- ortofotografía;
- modelos tridimensionales;
- análisis geométrico.
Cada proyecto debe diseñarse en función del activo y del nivel de precisión necesario.
No existe una configuración universal.
La selección del sensor, la altura de vuelo, la geometría de captura, la densidad y el procesamiento deben adaptarse al objetivo final.
Convertir datos aéreos en información técnica
El verdadero valor de un levantamiento LiDAR o fotogramétrico no está en la cantidad de puntos generados.
Está en la posibilidad de convertir esos datos en información útil para tomar decisiones.
Una nube de millones de puntos puede transformarse en:
- planos;
- mediciones;
- modelos CAD;
- modelos BIM;
- inventarios;
- análisis de cambios;
- estudios volumétricos;
- documentación de inspecciones;
- gemelos digitales.
Cuando la captura, el procesamiento y el control de precisión se realizan correctamente, el dron se convierte en una auténtica plataforma de adquisición de datos para ingeniería.
Preguntas frecuentes sobre LiDAR, drones y modelos 3D
¿Qué precisión puede conseguirse con un dron LiDAR?
La precisión depende del sensor, altura de vuelo, calidad GNSS/IMU, calibración y control terrestre.
En proyectos correctamente diseñados pueden conseguirse precisiones centimétricas, aunque cada trabajo debe evaluarse individualmente.
¿Es mejor LiDAR o fotogrametría?
Depende del objetivo.
LiDAR destaca en geometría y superficies con poca textura.
La fotogrametría proporciona gran detalle visual y excelentes texturas.
En muchos proyectos industriales la combinación de ambas tecnologías ofrece mejores resultados.
¿Puede utilizarse LiDAR para obtener modelos del terreno bajo vegetación?
Sí.
Algunos pulsos pueden atravesar espacios existentes entre las hojas y alcanzar el terreno.
Posteriormente pueden clasificarse los retornos correspondientes al suelo para generar un Modelo Digital del Terreno.
¿Qué diferencia existe entre una nube de puntos y un modelo 3D?
Una nube de puntos está formada por millones de coordenadas individuales.
Un modelo 3D normalmente incorpora una superficie continua formada por triángulos y puede contener texturas.
¿Puede integrarse una nube de puntos en AutoCAD?
Sí.
Las nubes de puntos pueden utilizarse como referencia para generar planos, secciones y modelos CAD.
¿Puede utilizarse para BIM?
Sí.
Las nubes de puntos son una fuente habitual para proyectos Scan-to-BIM.
¿Se pueden medir distancias directamente sobre el modelo?
Sí, siempre que el modelo esté correctamente escalado y georreferenciado.
Pueden realizarse mediciones de:
- distancia;
- superficie;
- altura;
- volumen.
¿Puede compararse una instalación entre dos fechas?
Sí.
Dos levantamientos realizados en fechas diferentes pueden registrarse y compararse para detectar variaciones geométricas.
Modelado 3D profesional con drones y LiDAR
La combinación de LiDAR, imágenes aéreas y sistemas avanzados de posicionamiento permite digitalizar instalaciones e infraestructuras con un nivel de detalle difícil de conseguir mediante métodos convencionales.
Pero el resultado depende de mucho más que del equipo utilizado.
La planificación del vuelo, el posicionamiento, la calibración, la geometría de captura, el procesamiento y el control independiente de precisión forman parte de una misma cadena.
En FLYBROSS desarrollamos trabajos de captura aérea y modelado tridimensional orientados a aplicaciones industriales, técnicas y de ingeniería.
Si necesitas estudiar la viabilidad de un levantamiento LiDAR, generar una nube de puntos, documentar una instalación industrial o crear un modelo digital 3D, podemos estudiar el proyecto y definir la metodología de captura más adecuada.
FLYBROSS
Tecnología aérea aplicada a inspección, ingeniería y digitalización de activos.